Los drones FPV son difíciles de detectar debido a su tamaño reducido, su alta velocidad y sus sistemas de comunicación flexibles. A diferencia de los drones tradicionales, que pueden depender de métodos de identificación estandarizados, muchas plataformas FPV utilizan enlaces de radio personalizables y transmisión de video de baja latencia, lo que complica la detección temprana.
Comprender las capacidades y limitaciones de la detección de drones FPV ayuda a las organizaciones a elegir las tecnologías adecuadas para el monitoreo y las estrategias contra FPV.
Por qué los drones FPV son difíciles de detectar
Los drones FPV presentan desafíos de detección particulares en comparación con sistemas no tripulados comerciales o autónomos de mayor tamaño. Su tamaño compacto, su alta velocidad, su baja altitud de operación y sus patrones de vuelo flexibles dificultan su identificación mediante métodos de monitoreo tradicionales.
A diferencia de muchos drones de mayor tamaño que dependen de enlaces de comunicación estables, sistemas de navegación o protocolos de identificación estandarizados, las plataformas FPV suelen construirse con componentes personalizables. Los operadores pueden modificar las frecuencias, el equipo de comunicación, las antenas y los controladores de vuelo según sus necesidades.
Otro desafío es que los drones FPV suelen operar cerca del suelo. Los edificios, las características del terreno, la vegetación y otros obstáculos pueden reducir la visibilidad e interferir con los sistemas de detección. Como resultado, la detección eficaz de drones FPV suele requerir tecnologías capaces de analizar las señales generadas por el dron, en lugar de depender únicamente de la observación visual.
Cómo se comunican los drones FPV
Los drones FPV suelen depender de la comunicación por radiofrecuencia (RF) entre la aeronave y el operador. Esta comunicación puede incluir varios enlaces independientes:
- Enlace de control: envía los comandos de vuelo desde el transmisor de radio hacia el dron.
- Enlace de video: transmite la imagen de la cámara en vivo desde el dron hasta las gafas o la pantalla del operador.
- Enlace de telemetría: transfiere información de vuelo, como el estado de la batería, la altitud o los datos GPS.
Muchos sistemas FPV utilizan tecnologías de comunicación analógicas o digitales, según el equipo instalado. Los sistemas FPV analógicos tradicionales siguen siendo comunes porque ofrecen baja latencia, algo importante para los pilotos que necesitan retroalimentación de video inmediata durante el vuelo manual.
Dado que estos canales de comunicación generan emisiones de RF, pueden ser detectados y analizados mediante equipos especializados.
Cómo funciona la detección de drones FPV basada en RF
La detección basada en RF se centra en identificar las señales electromagnéticas producidas por los sistemas de comunicación de un dron. A diferencia del radar, que emite señales activamente y analiza sus reflexiones, la detección pasiva por RF solo recibe las emisiones ya existentes en el entorno circundante.
Un detector de radiofrecuencia escanea continuamente rangos de frecuencia seleccionados en busca de patrones de señal asociados con la actividad de drones. Cuando se detecta actividad de RF sospechosa, el sistema puede analizar características como:
- La frecuencia de operación;
- La intensidad de la señal;
- Los patrones de transmisión;
- Las características del ancho de banda;
- La duración y la repetición de las emisiones.
Este enfoque permite que los detectores de drones portátiles ofrezcan una alerta temprana sin transmitir señales que puedan revelar su propia ubicación o interferir con las comunicaciones cercanas.
Señales de video analógico y detección
La transmisión de video analógico es una de las firmas de RF más reconocibles asociadas con los sistemas FPV tradicionales. Muchos drones FPV utilizan transmisores de video analógicos (VTX) que envían una señal de video continua desde la cámara a bordo hasta las gafas del piloto.
Dado que los sistemas de video analógico transmiten de forma continua durante el vuelo, pueden generar emisiones de RF detectables. Un detector que analice estas señales puede identificar actividad vinculada a equipos FPV analógicos, incluso cuando el dron no es visualmente visible.
Sin embargo, la detección depende de múltiples factores, como la potencia del transmisor, la configuración de la antena, la distancia y las condiciones ambientales. Una señal débil o una trayectoria de transmisión obstruida puede reducir la eficacia de la detección.
Bandas de frecuencia comunes
Los drones FPV suelen operar en varios rangos de RF. Las frecuencias exactas dependen de la configuración del hardware, la región y el equipo seleccionado por el usuario.
Entre las bandas FPV comunes se incluyen:
- 1.2 GHz: se utiliza a menudo en aplicaciones de video o control de mayor alcance.
- 2.4 GHz: utilizada con frecuencia para enlaces de control y algunos sistemas digitales.
- 5.8 GHz: una de las bandas más comunes para la transmisión de video FPV analógico.
- 3.3 GHz y otras frecuencias especializadas: utilizadas en ciertas configuraciones FPV personalizadas.
Dado que el equipo FPV es altamente personalizable, los sistemas de detección por RF suelen necesitar monitorear múltiples rangos de frecuencia para mejorar la cobertura de detección.
Alcance de detección en condiciones reales
La distancia de detección teórica y el alcance de detección en el mundo real no siempre coinciden. En la práctica, el rendimiento de la detección por RF depende del entorno y de las características tanto del dron como del detector.
Entre los factores importantes se incluyen:
- La potencia del transmisor;
- El tipo y la orientación de la antena;
- La altitud del dron;
- La banda de frecuencia;
- Las condiciones climáticas;
- Las estructuras circundantes;
- La interferencia electromagnética.
Un transmisor de alta potencia que opere en un área abierta puede ser detectable a una mayor distancia que un sistema de baja potencia que opere en un entorno complejo.
Por esta razón, el alcance de detección debe considerarse una capacidad práctica y no una cifra fija aplicable a todos los escenarios.
Terreno, edificios e interferencia de RF
El entorno circundante desempeña un papel importante en la detección de drones FPV. Las señales de RF pueden debilitarse, reflejarse o distorsionarse al interactuar con obstáculos físicos.
Entre los desafíos más comunes se incluyen:
- Edificios: las estructuras de concreto y metal pueden bloquear o debilitar las señales.
- Terreno: las colinas, los valles y los paisajes irregulares pueden limitar las trayectorias de la señal.
- Interferencia urbana: las redes Wi-Fi, los equipos industriales y otros sistemas inalámbricos pueden generar ruido de fondo de RF.
- Superposición de señales: la presencia de múltiples dispositivos que operan en frecuencias similares puede complicar el análisis.
Para mantener una conciencia confiable, los sistemas de detección por RF deben separar las posibles señales de drones de la actividad de fondo normal.
Qué pueden identificar los detectores de RF
Los detectores de RF están diseñados para identificar actividad asociada con los sistemas de comunicación de los drones, más que con el dron físico en sí mismo.
Según las capacidades del sistema, la detección por RF puede identificar:
- La presencia de emisiones de RF asociadas con equipos FPV;
- Enlaces de comunicación activos entre un dron y su operador;
- Determinadas bandas de frecuencia en uso;
- Características de señal que indican posible actividad de drones;
- Información aproximada de dirección o ubicación en sistemas avanzados.
Para los equipos de seguridad, esta información puede ofrecer una alerta temprana valiosa y respaldar métodos adicionales de verificación.
Qué no puede detectar la detección por RF
Si bien la detección por RF es eficaz contra muchos sistemas FPV que se comunican activamente, tiene limitaciones.
Por lo general, los detectores de RF no pueden identificar:
- Un dron que no transmite ninguna señal de RF;
- Drones completamente autónomos que operan sin un enlace de comunicación activo;
- Objetos pasivos que no generan emisiones electromagnéticas;
- Un dron únicamente a través de sus características visuales.
Los sistemas de detección funcionan mejor cuando se comprenden sus capacidades como parte de un enfoque de monitoreo más amplio, y no como una solución única para todos los escenarios posibles.
Amenazas autónomas y sin emisión
Algunos drones pueden operar con comunicación activa limitada o nula durante ciertas partes de una misión. Por ejemplo, los modos de vuelo autónomo pueden reducir la dependencia de una conexión constante con el operador.
Un dron que no emite señales de RF detectables puede requerir otras tecnologías, como radar, sistemas ópticos, sensores acústicos o redes de detección integradas.
Esto pone de relieve una distinción importante: la detección por RF identifica actividad de comunicación, no cualquier presencia posible de un dron.
El lugar de la detección por RF en la defensa contra FPV
La detección por RF es una capa dentro de una estrategia más amplia de defensa contra FPV. Distintas tecnologías abordan diferentes etapas de la conciencia y la respuesta ante drones.
Un enfoque por capas puede combinar:
- Detección por RF: identifica señales de comunicación y ofrece alerta temprana.
- Radar: detecta movimiento físico y realiza seguimiento de objetos.
- Sistemas ópticos: ofrecen confirmación visual.
- Sistemas electrónicos: pueden responder a enlaces de comunicación identificados cuando resulte legal y operativamente apropiado.
Al combinar múltiples tecnologías, las organizaciones pueden mejorar la conciencia situacional y reducir la dependencia de un único método de detección.
Cómo el Zaruba A3 ofrece alerta temprana
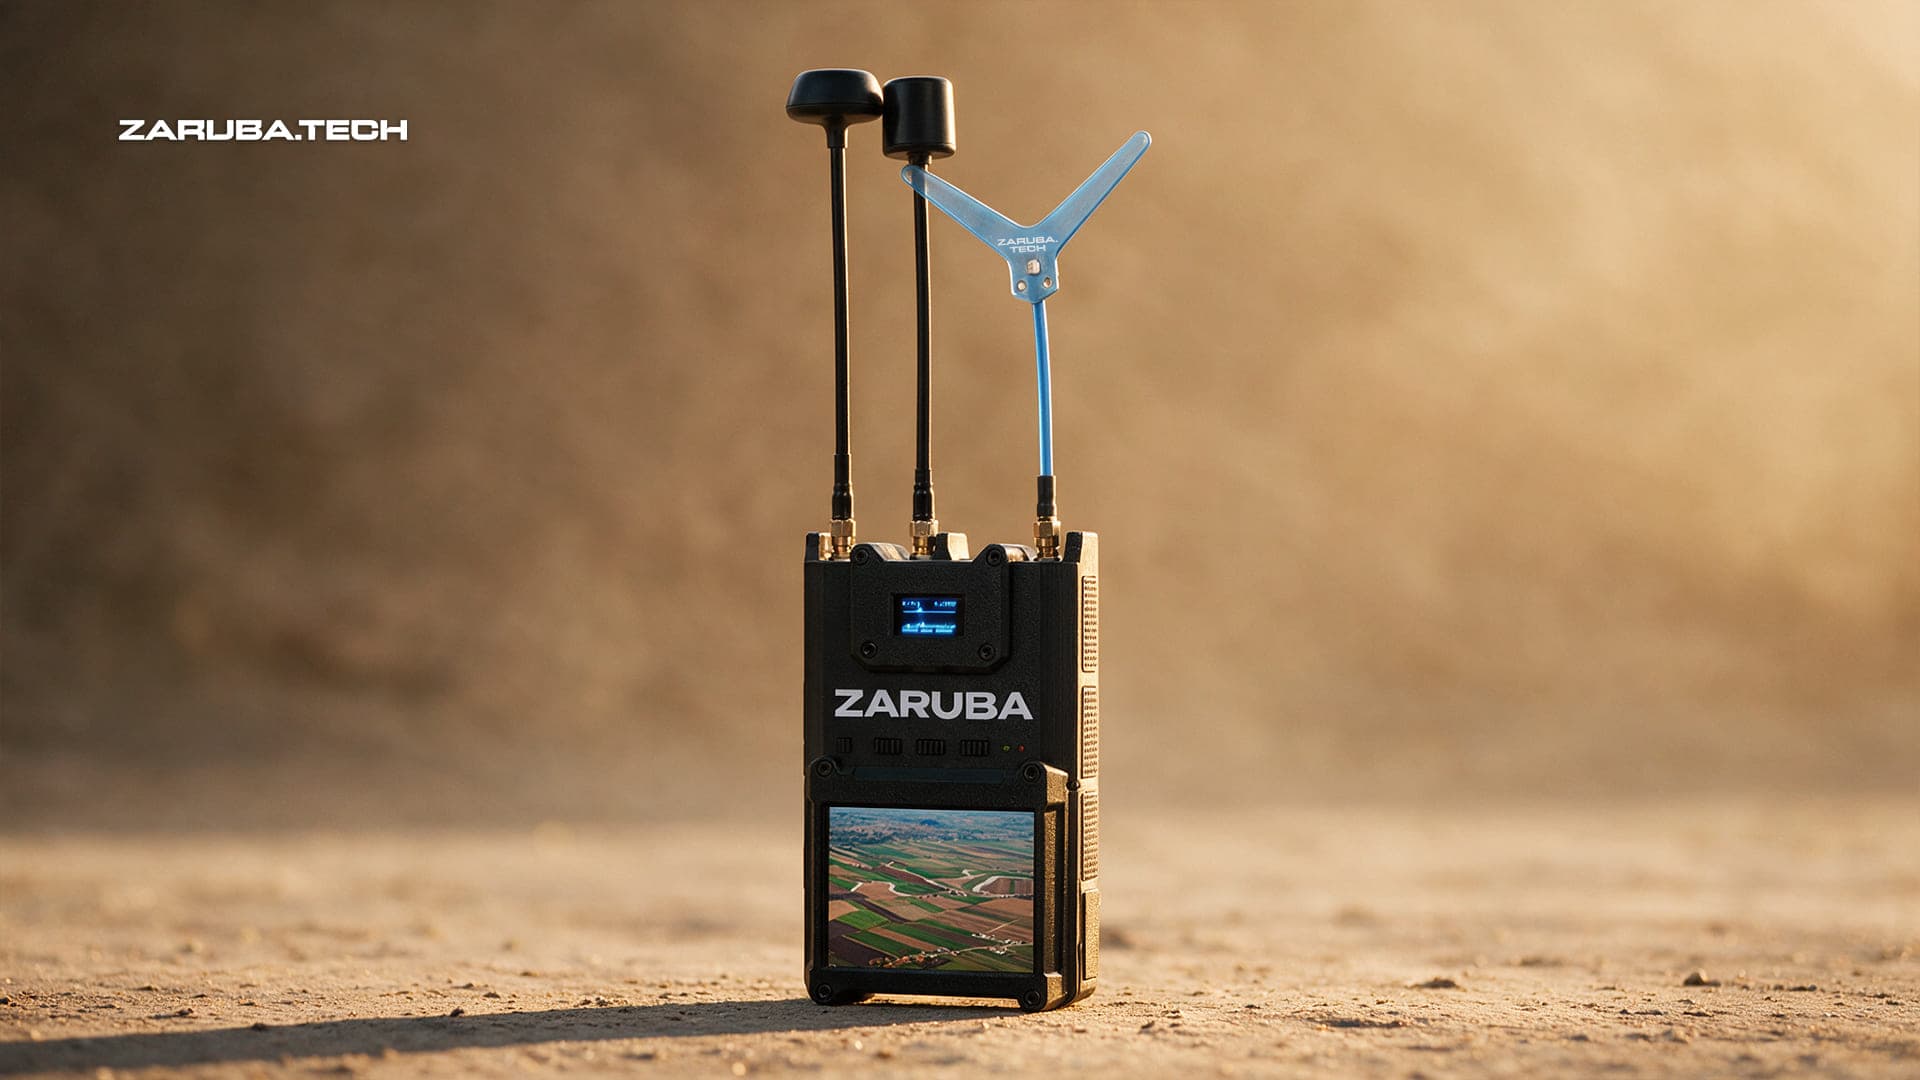
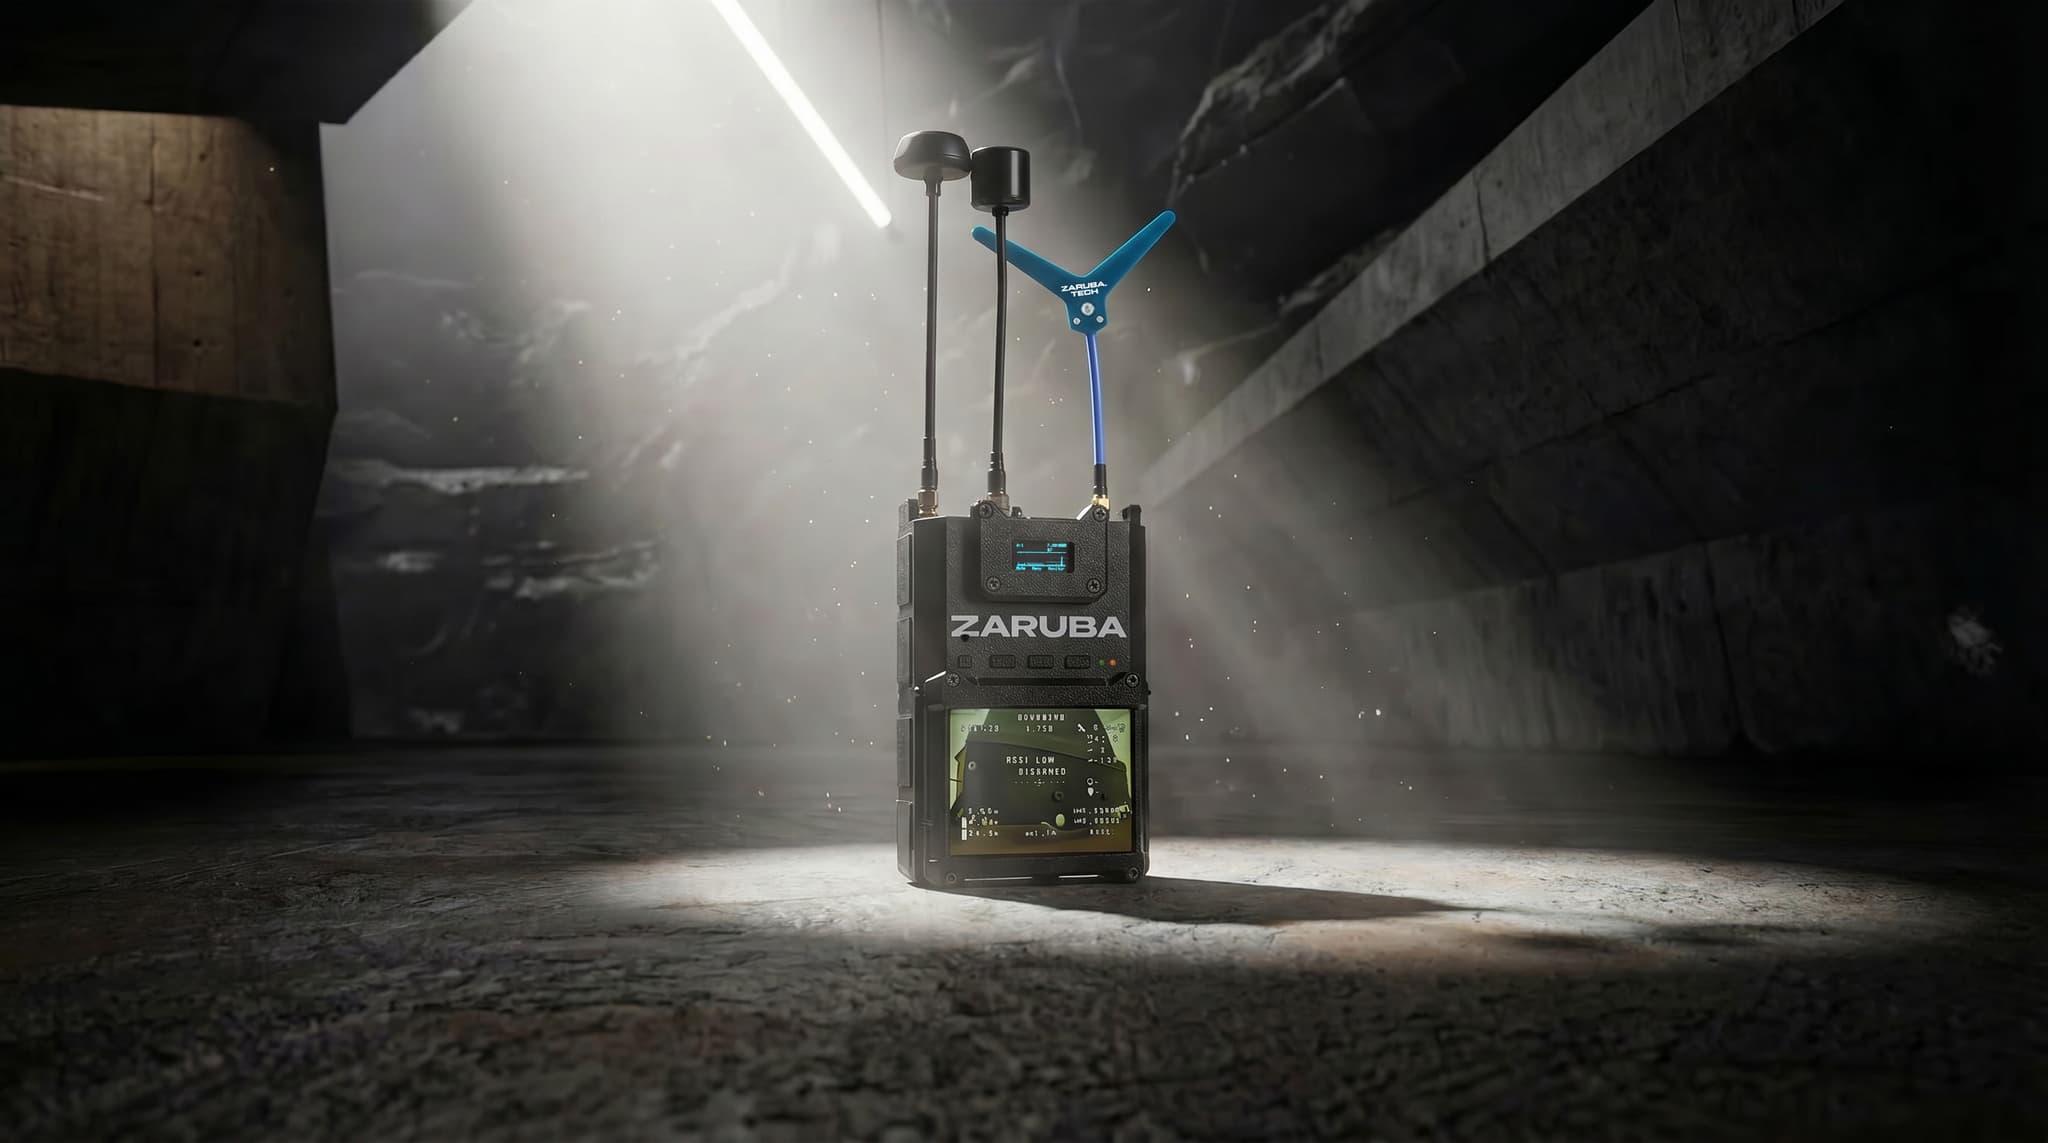
El detector Zaruba A3 está diseñado para la detección de drones FPV mediante el monitoreo pasivo de la actividad de RF. En lugar de transmitir señales, escanea bandas de frecuencia seleccionadas, comúnmente utilizadas por equipos FPV, y analiza las emisiones detectadas en el entorno circundante.
El dispositivo admite detección pasiva por RF, lo que permite a los operadores monitorear posible actividad FPV sin generar interferencia de RF adicional. Su capacidad de escaneo tribanda ayuda a identificar señales en distintas configuraciones FPV, incluidos los sistemas que utilizan frecuencias comunes de video analógico.
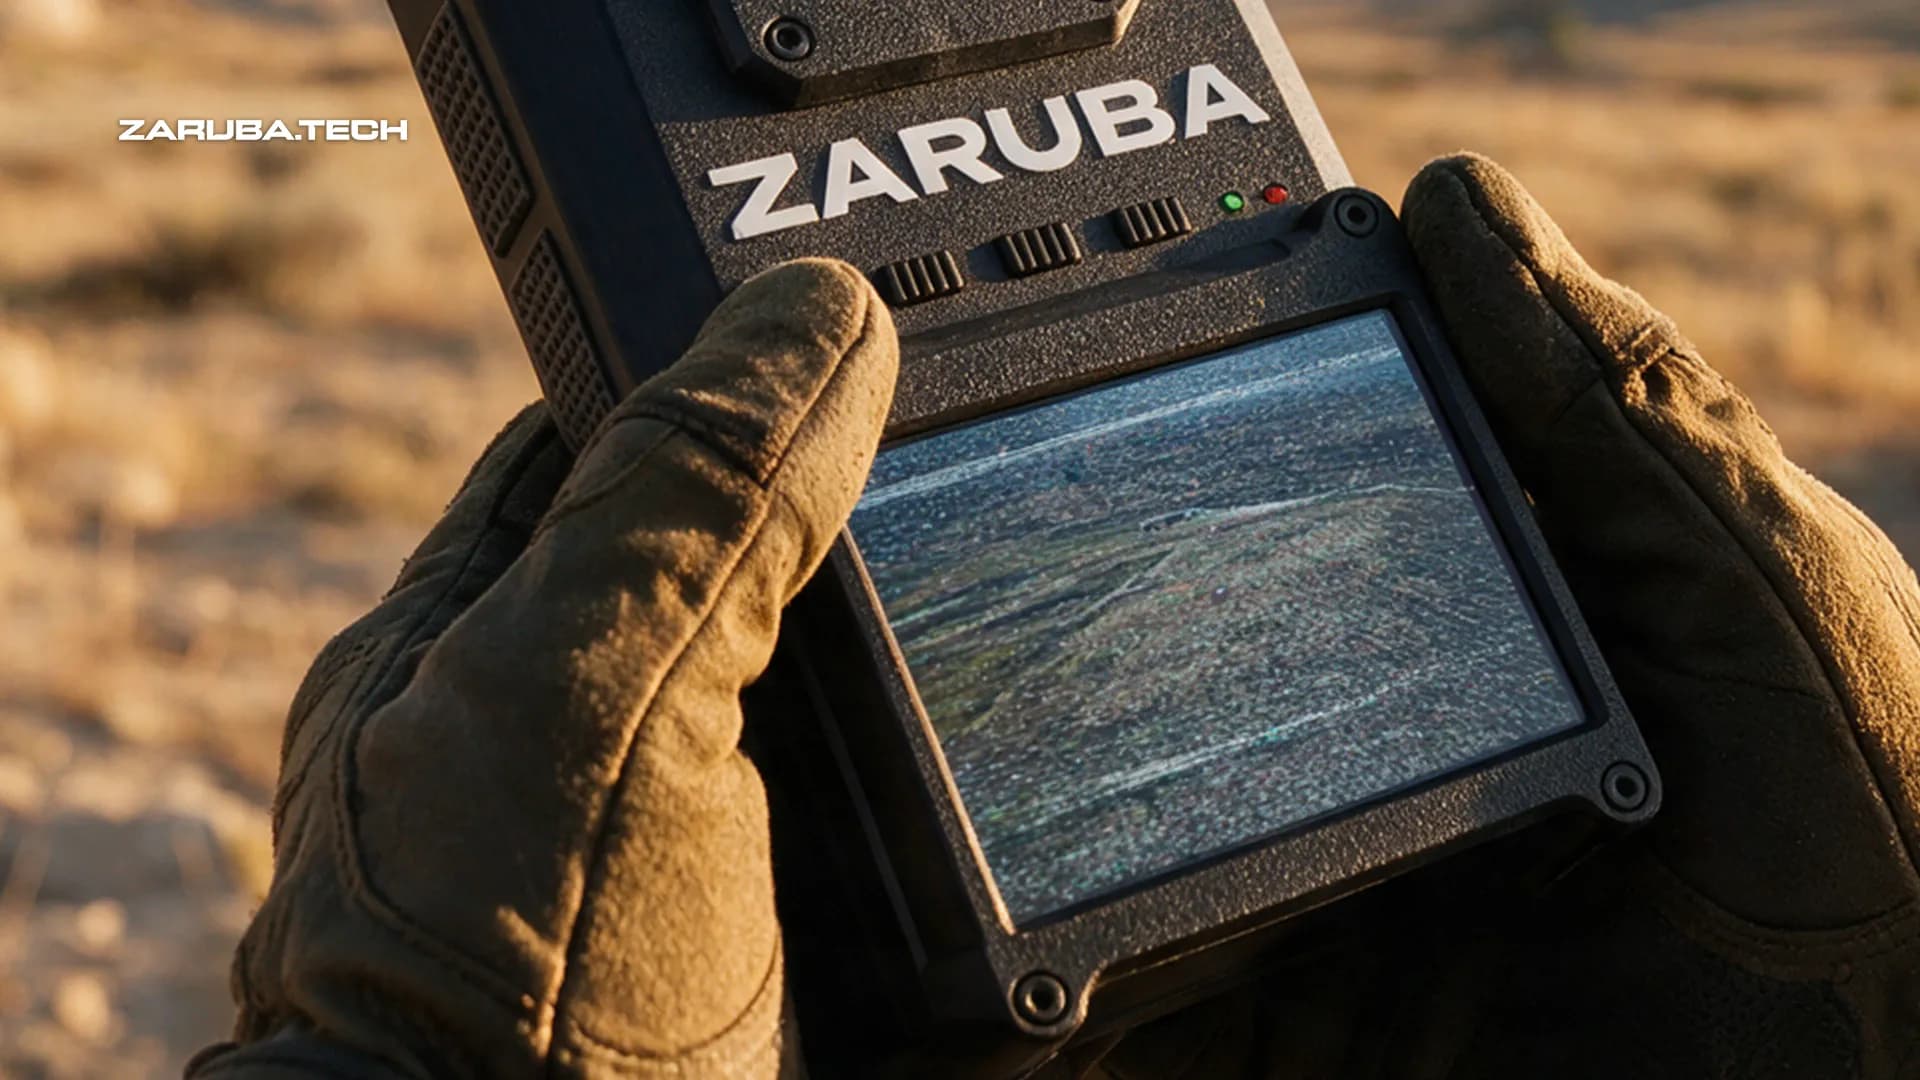
Como solución portátil, el detector Zaruba A3 ofrece movilidad a los equipos de campo que necesitan una alerta rápida ante posible actividad de drones. Al detectar emisiones de RF antes de que sea posible la confirmación visual, los detectores de drones portátiles pueden ayudar a los operadores a reaccionar más rápido y a mejorar la conciencia situacional general.
Trabajar directamente con Zaruba Tech, fabricante del Zaruba A3, le da acceso a ingeniería propia, personalización de producto y soporte técnico. Esta colaboración directa ayuda a adaptar las soluciones de detección de drones a los requisitos operativos específicos y a los sistemas de seguridad ya existentes.
Preguntas frecuentes
¿Pueden los detectores de RF detectar todos los drones FPV?
No. Los detectores de RF funcionan identificando las emisiones electromagnéticas de los sistemas de comunicación de los drones. Son eficaces contra muchos drones FPV que se comunican activamente, pero es posible que no detecten sistemas autónomos o que no emiten señales.
¿Qué señales buscan los detectores de drones FPV?
Los detectores de drones FPV analizan señales de RF asociadas con enlaces de control, transmisión de video y otros canales de comunicación utilizados por los equipos FPV.
¿La detección pasiva por RF es diferente del radar?
Sí. La detección pasiva por RF recibe señales electromagnéticas ya existentes, mientras que el radar transmite señales de forma activa y analiza las reflexiones de los objetos.
¿Qué afecta el alcance de la detección de drones FPV?
El alcance de detección depende de factores como la potencia del transmisor, la configuración de la antena, la banda de frecuencia, el terreno, los edificios y la interferencia de RF.
¿Por qué es importante la alerta temprana en la detección de drones FPV?
La alerta temprana le da más tiempo para evaluar una posible amenaza, verificar la actividad y coordinar una respuesta adecuada antes de que un dron alcance un área crítica.