La detección contra-UAS rara vez se basa en un único sensor. Los distintos tipos de drones, entornos operativos y perfiles de vuelo plantean diferentes desafíos de detección, por lo que los sistemas eficaces suelen combinar varias tecnologías de sensado. La detección por RF, el radar, las cámaras EO/IR, los sensores acústicos y las tecnologías cooperativas como Remote ID pueden aportar cada uno una parte de la imagen general.
Una arquitectura por capas ayuda a compensar las limitaciones de cada sensor individual y proporciona información más confiable sobre la presencia, la ubicación y el comportamiento de los sistemas de aeronaves no tripuladas (UAS).
¿Qué es la detección contra-UAS?
La detección contra-UAS es el proceso de identificar la presencia de una aeronave no tripulada y, según el sistema, determinar características como su ubicación aproximada, dirección, altitud o tipo.
La detección es la primera etapa de un proceso contra-UAS más amplio. Un sistema puede clasificar o identificar posteriormente la aeronave y, cuando esté legalmente autorizado, respaldar medidas de mitigación. Las tecnologías de detección en sí mismas no necesariamente interfieren con un dron ni lo inhabilitan.
El principal desafío es que los UAS operan en una amplia variedad de tamaños, velocidades, tecnologías de comunicación y entornos de vuelo. Un pequeño dron FPV que vuela cerca de edificios presenta un problema de sensado diferente al de una aeronave de mayor tamaño que opera a mayor altitud.
Por qué ningún sensor individual detecta todos los drones
Toda tecnología de detección tiene fortalezas y limitaciones.
Los sensores de RF pueden detectar actividad de radiofrecuencia asociada con un dron o su enlace de control, pero pueden ofrecer información limitada cuando el dron opera de forma autónoma o utiliza métodos de comunicación que el sensor no puede observar.
El radar puede detectar objetos físicos independientemente de si transmiten señales o no, pero los drones pequeños pueden ser difíciles de distinguir de aves, vegetación, edificios u otros objetos.
Las cámaras EO/IR pueden ofrecer confirmación visual, pero generalmente requieren una línea de visión adecuada y una calidad de imagen suficiente. El clima, la oscuridad, la distancia y las obstrucciones pueden reducir su eficacia.
Los sensores acústicos ofrecen otra fuente de información al detectar firmas sonoras de motores y hélices, pero el ruido ambiental puede complicar la detección.
Por estas razones, la detección contra-UAS suele diseñarse como un proceso de múltiples capas, en lugar de una solución de sensor único.
Capa 1: detección por RF
La detección por RF monitorea las emisiones de radiofrecuencia asociadas con la comunicación inalámbrica. Según el sistema, estas señales pueden originarse en un dron, su controlador, un transmisor de video u otro equipo de comunicación.
Una gran ventaja de la detección pasiva por RF es que el sensor puede escuchar sin transmitir señal propia. Esto la hace útil en situaciones donde minimizar las emisiones electromagnéticas es importante.
El monitoreo por RF también puede ofrecer información que otros sensores no pueden obtener fácilmente. Por ejemplo, analizar la actividad de RF detectada puede ayudar a indicar que un dron se está comunicando con una estación de control, incluso cuando la aeronave en sí es difícil de ver.
Sin embargo, la detección por RF no es universal. Los drones autónomos, los vuelos preprogramados, los protocolos cifrados o poco conocidos, y los entornos con interferencia de RF considerable pueden limitar lo que un sensor de RF puede determinar.
Por eso, la detección pasiva por RF se entiende mejor como una capa dentro de una arquitectura más amplia, y no como un reemplazo de otros sensores.
Capa 2: radar
El radar utiliza ondas de radio transmitidas para detectar objetos y estimar características como el alcance, la dirección y el movimiento.
La distinción clave entre la detección por RF y el radar está en qué observa cada tecnología. La detección por RF monitorea las emisiones electromagnéticas. El radar transmite energía electromagnética de forma activa y analiza las reflexiones de los objetos físicos. A diferencia del monitoreo por RF, el radar no depende de que el dron se comunique activamente con un controlador. Esto hace que el radar resulte especialmente útil para detectar aeronaves que generan poco o ningún tráfico de comunicación observable.
Los sistemas de radar contra-UAS modernos pueden detectar objetivos pequeños y de movimiento lento. Sin embargo, distinguir los drones de aves y otros objetos sigue siendo un desafío clave, especialmente en entornos con mucha interferencia visual.
Capa 3: cámaras EO/IR
Las cámaras electroópticas (EO) e infrarrojas (IR) ofrecen sensado visual.
Las cámaras EO operan en longitudes de onda visibles y pueden ofrecer imágenes detalladas de un objeto detectado en condiciones de iluminación adecuadas. Las cámaras IR detectan radiación térmica y pueden ser útiles en entornos de poca luz o nocturnos.
Las cámaras son especialmente valiosas para la confirmación y la identificación. Una vez que otro sensor ha indicado un posible dron, se puede dirigir una cámara hacia el área relevante para determinar si el objetivo es efectivamente un UAS.
Sin embargo, la detección basada en cámaras depende en gran medida de la línea de visión. Los edificios, los árboles, el terreno, la oscuridad, la niebla, las precipitaciones y la distancia del objetivo pueden afectar el rendimiento.
Por esta razón, el EO/IR suele resultar más eficaz cuando se combina con sensores capaces de ofrecer una detección inicial o de orientar la cámara hacia un posible objetivo.
Capa 4: detección acústica
Los sistemas acústicos detectan los sonidos generados por los motores, las hélices y otros componentes de los drones.
Su principal ventaja es que pueden ofrecer otra modalidad de sensado independiente. La detección acústica no depende de la comunicación por radio, por lo que puede aportar información incluso cuando el monitoreo por RF tiene poco que observar.
La principal limitación es el ruido ambiental. El tráfico, la maquinaria, el viento, la construcción, las aeronaves y otras fuentes pueden enmascarar las firmas acústicas de los drones o generar sonidos similares a ellas.
Por lo tanto, el sensado acústico suele resultar más útil como parte de un sistema multisensor que como único método de detección.
Remote ID y detección cooperativa
Remote ID representa un enfoque diferente para la conciencia sobre drones. En lugar de detectar la aeronave de forma indirecta mediante radar, emisiones de RF, sonido o imágenes, los sistemas compatibles pueden transmitir información relacionada con la identificación y la ubicación.
Esto puede ofrecer información útil sobre las aeronaves cooperativas y sus operadores. Sin embargo, depende de que la aeronave transmita la información relevante y de que el sistema receptor pueda acceder a ella.
Por lo tanto, Remote ID complementa las tecnologías de detección no cooperativa, en lugar de reemplazarlas. Una arquitectura contra-UAS puede utilizar Remote ID para identificar aeronaves que cumplen con la normativa, mientras se apoya en RF, radar, cámaras u otros sensores para detectar aeronaves que no participan en el sistema cooperativo.
Fusión de sensores
La fusión de sensores combina información de múltiples tecnologías de detección para generar una imagen operativa más completa.
Por ejemplo, un sistema por capas podría utilizar radar para detectar un objeto en movimiento, monitoreo por RF para identificar la actividad de radio asociada, y una cámara EO/IR para confirmar visualmente.
El valor de la fusión no radica simplemente en tener más sensores, sino en la capacidad de correlacionar sus observaciones.
Si varios sensores reportan actividad de forma independiente, aproximadamente en la misma ubicación y momento, el sistema puede tener mayor confianza en que las observaciones corresponden al mismo objetivo. La fusión también puede ayudar a reducir las falsas alarmas cuando un sensor produce un resultado ambiguo.
Según la arquitectura, la fusión de sensores puede ocurrir en distintos niveles, desde la correlación básica de alertas hasta el seguimiento y la clasificación automatizados de objetivos.
Detección frente a mitigación
La detección y la mitigación son funciones distintas.
Los sistemas de detección determinan si hay un dron presente y recopilan información sobre él. La mitigación se refiere a medidas, como las realizadas por sistemas de guerra electrónica (EW), diseñadas para prevenir, interrumpir, redirigir o detener de otro modo un dron.
Por lo tanto, un sistema de detección puede operar de forma independiente de un sistema de mitigación. En una arquitectura contra-UAS más amplia, los datos de detección pueden proporcionar la información necesaria para respaldar la toma de decisiones posterior y, cuando esté legalmente permitido, la mitigación.
Mantener estas funciones separadas también puede hacer que el diseño del sistema sea más flexible. Distintos sensores de detección pueden alimentar una capa común de mando y control, mientras que las capacidades de mitigación se gestionan por separado.
Cómo construir una arquitectura contra-UAS por capas
Una arquitectura por capas generalmente comienza con la definición del entorno y los requisitos de detección.
Un sitio exterior abierto puede beneficiarse considerablemente del radar y de sistemas ópticos de largo alcance. Un entorno urbano puede requerir una mayor atención a la interferencia de RF, las obstrucciones físicas y la línea de visión de las cámaras. Las áreas protegidas más pequeñas pueden beneficiarse de sensores portátiles que se puedan reposicionar a medida que cambian las condiciones.
Una arquitectura práctica puede combinar:
- Sensores de RF para detectar actividad de radiofrecuencia relevante
- Radar para detectar y seguir objetivos físicos
- Cámaras EO/IR para confirmación visual y térmica
- Sensores acústicos para datos de detección adicionales
- Receptores Remote ID para información de aeronaves cooperativas
- Software de fusión de sensores y mando y control para correlacionar alertas y construir una imagen operativa común
La combinación exacta depende de factores como el área que se monitorea, los tipos de drones previstos, el terreno, el entorno de RF, el alcance de detección requerido, los requisitos de movilidad y la infraestructura disponible.
Dónde encaja la detección portátil por RF
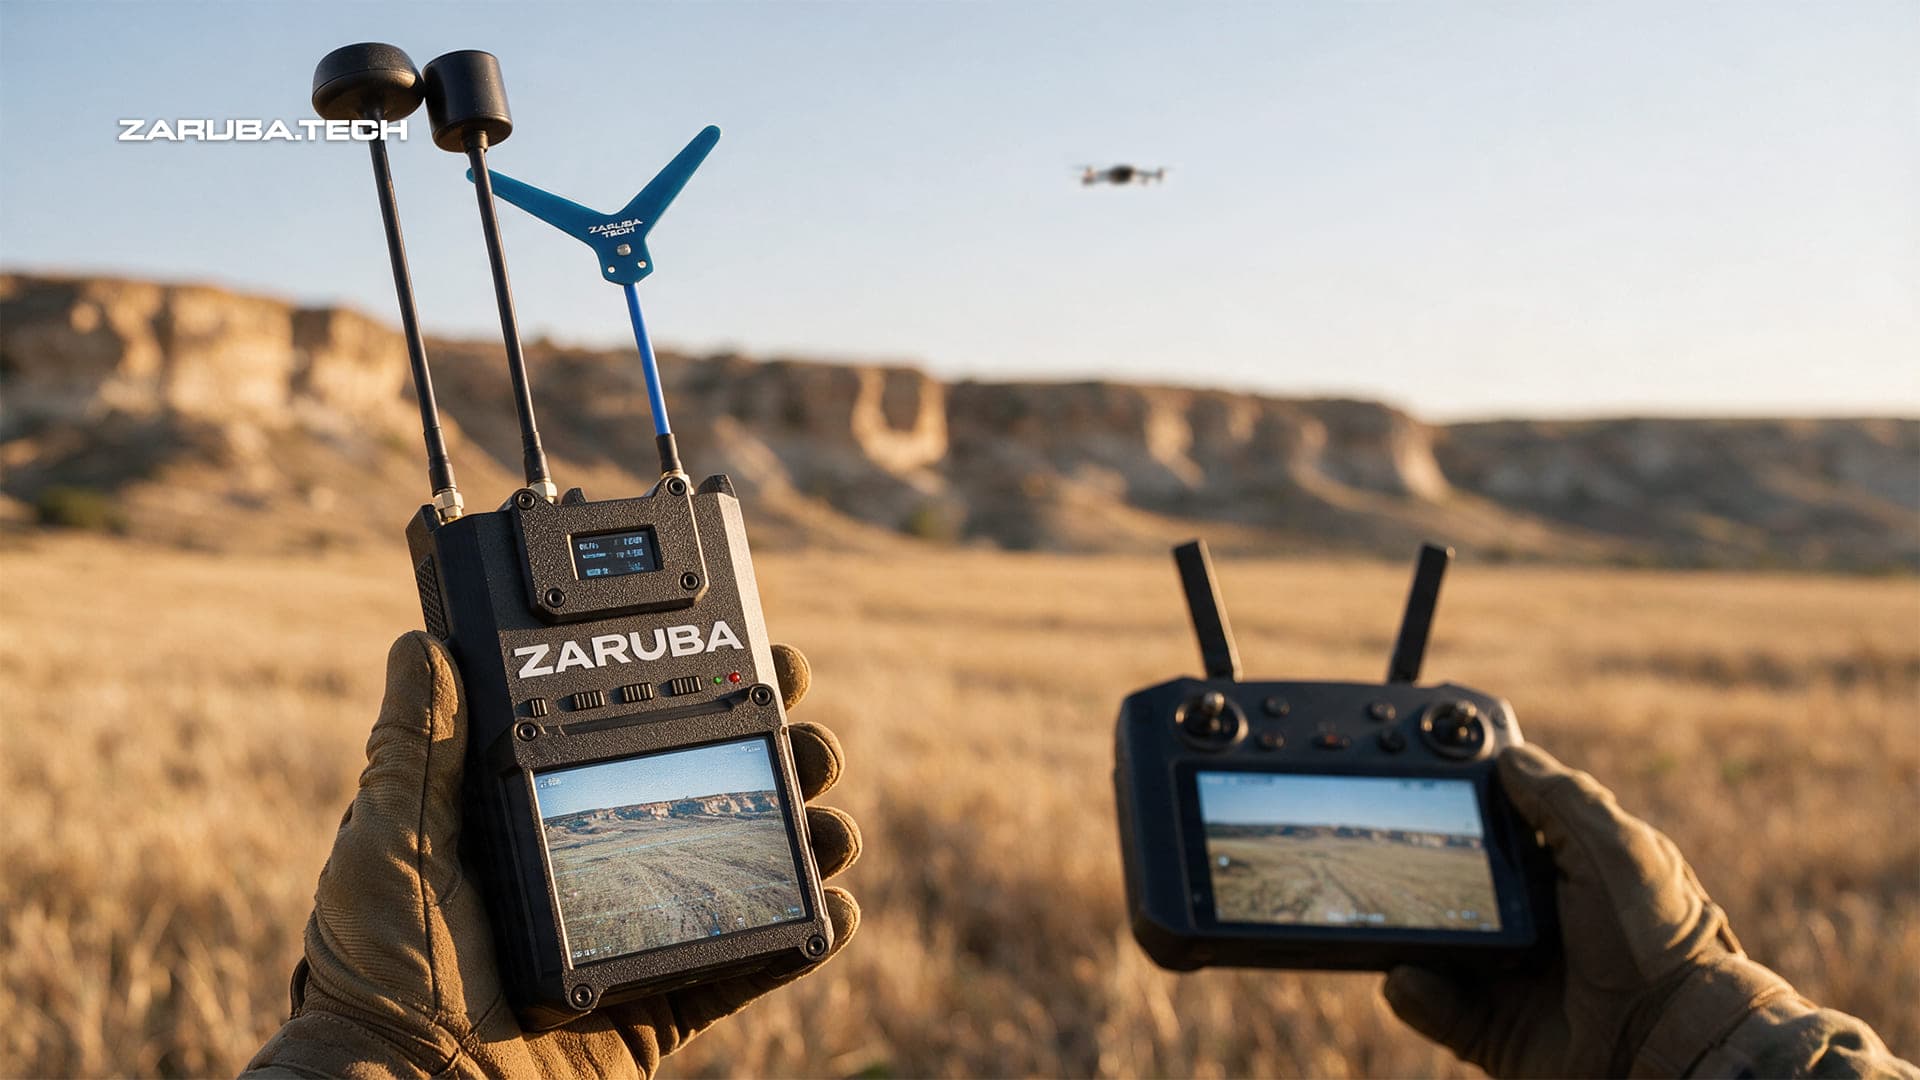
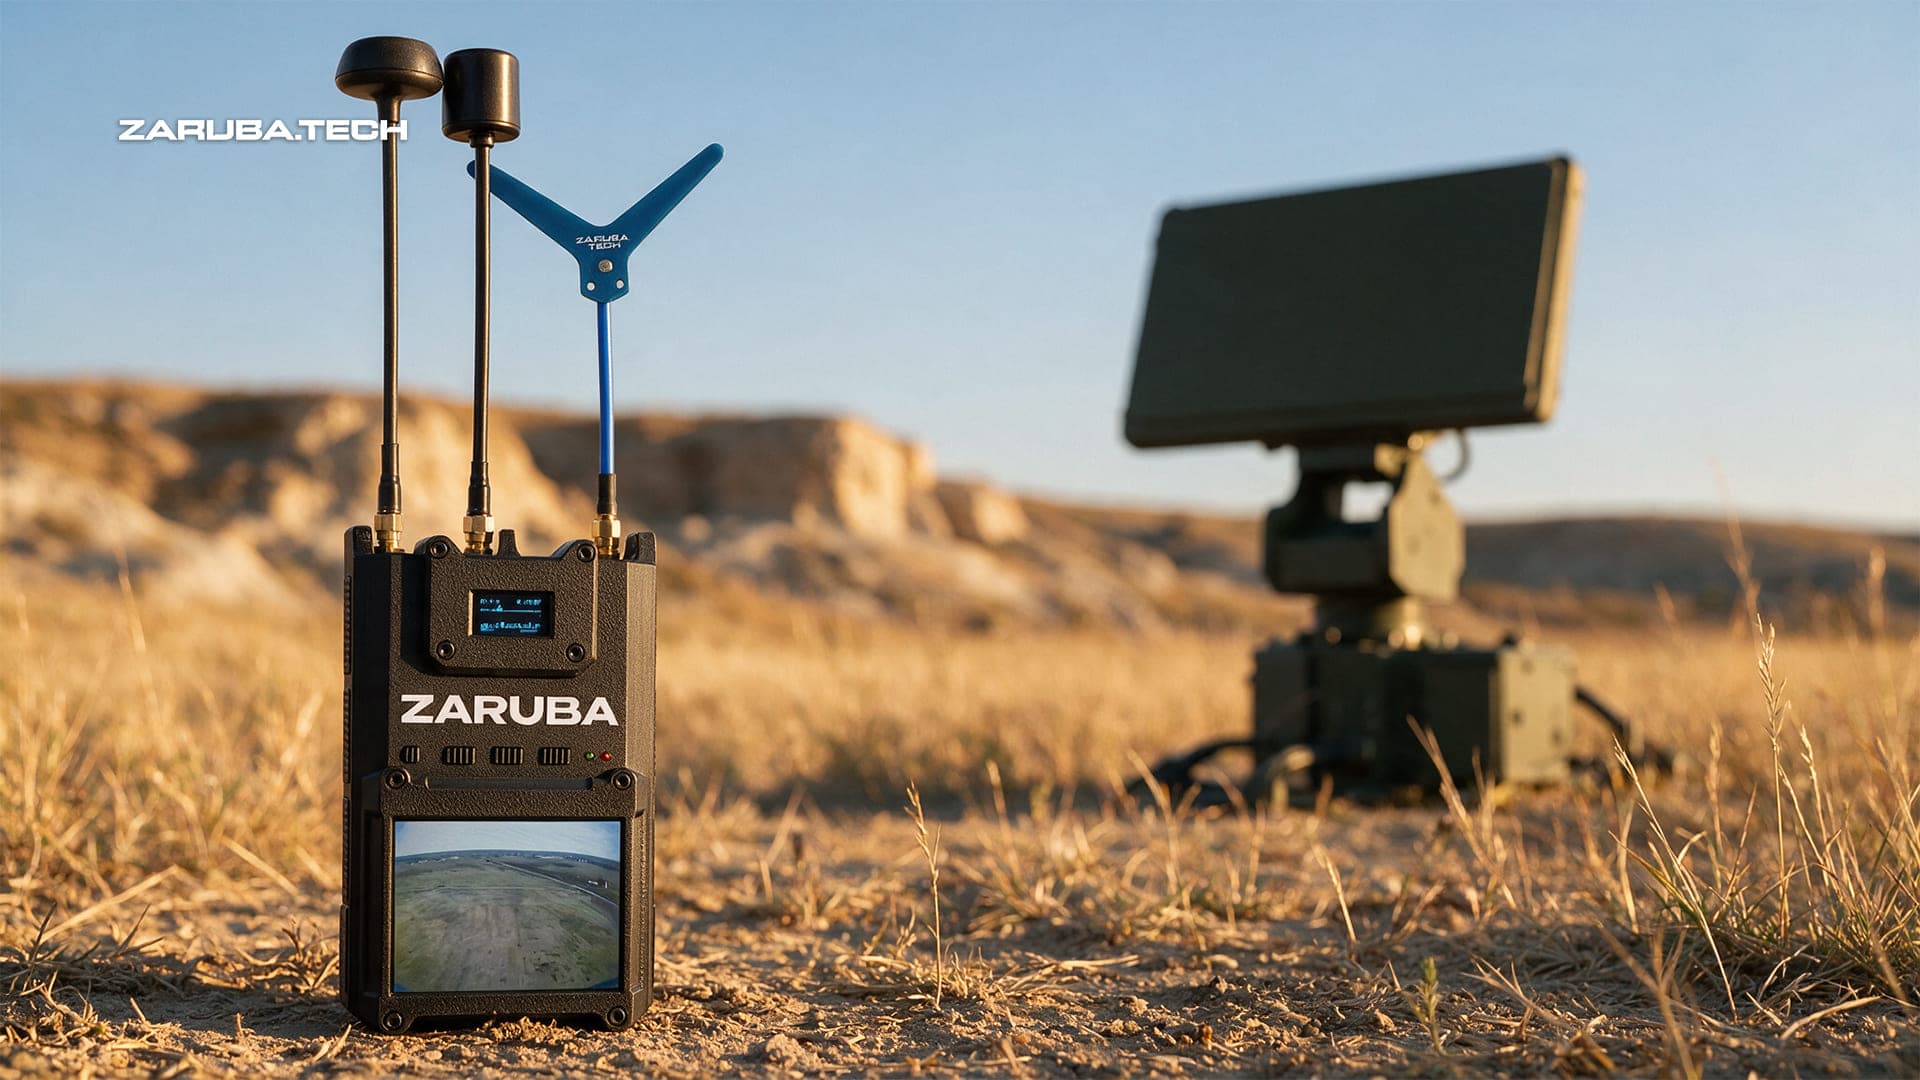
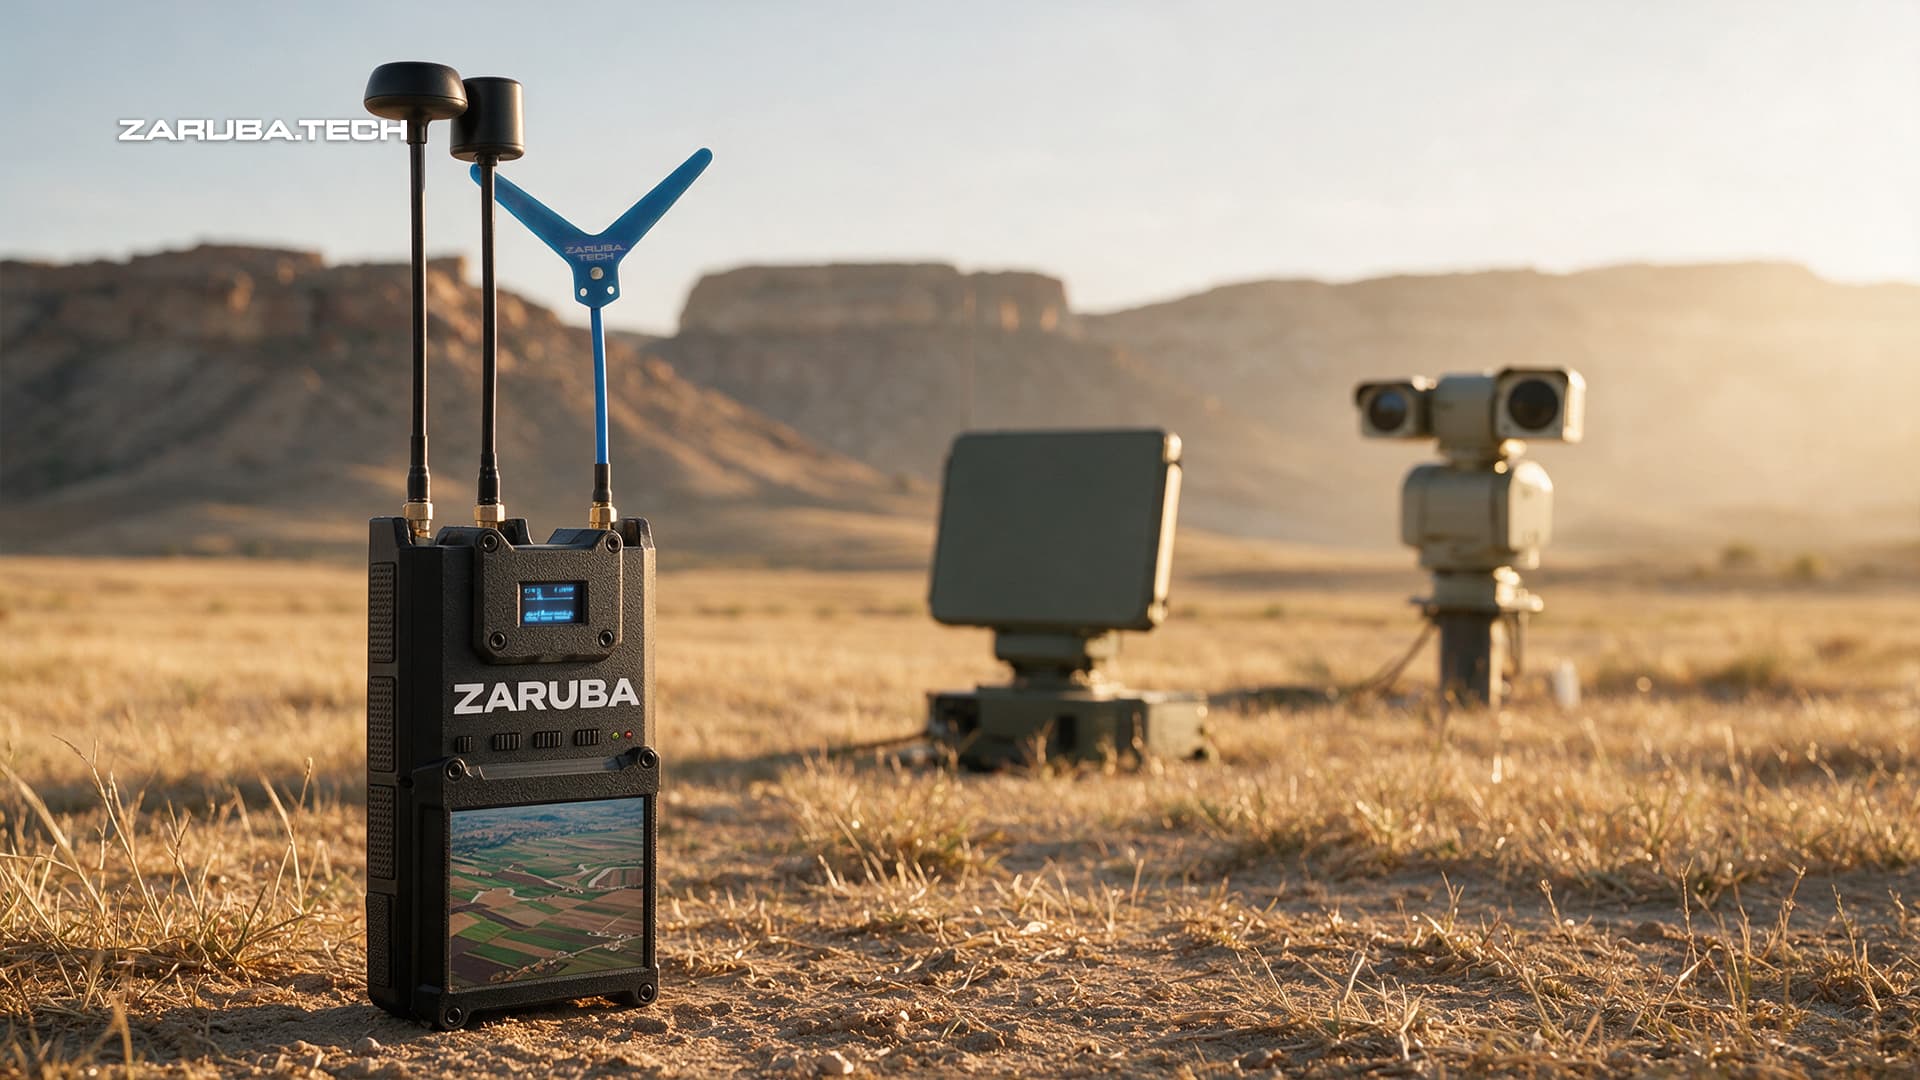
Los detectores portátiles de RF pueden ofrecer una capa flexible dentro de una arquitectura contra-UAS más amplia. A diferencia de las instalaciones fijas de radar o cámaras, el equipo portátil puede transportarse a distintas ubicaciones y utilizarse donde la infraestructura permanente no esté disponible o no resulte práctica.
Un dispositivo portátil también puede complementar otros sensores al ofrecer conciencia localizada de RF. Esto puede ayudar a inspeccionar un área, investigar una alerta o añadir otra capa de sensado a una red de detección ya existente.
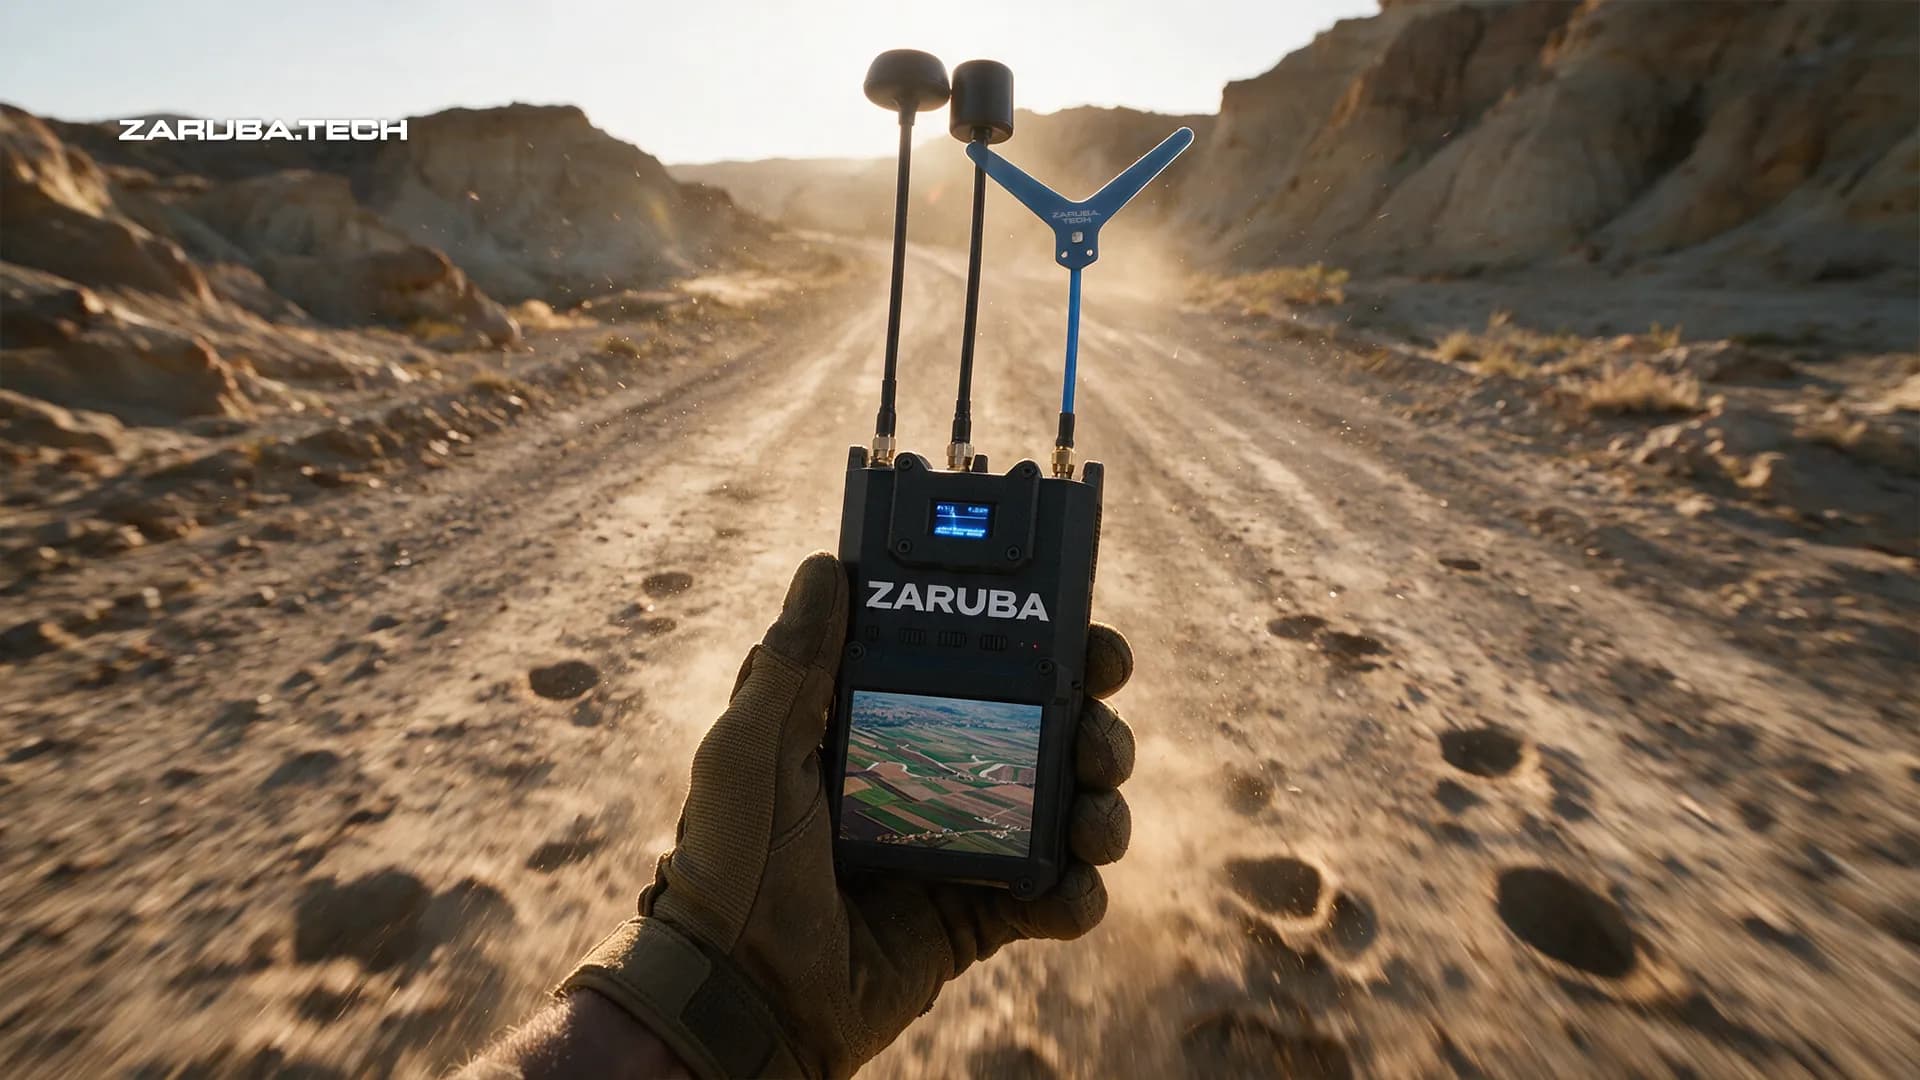
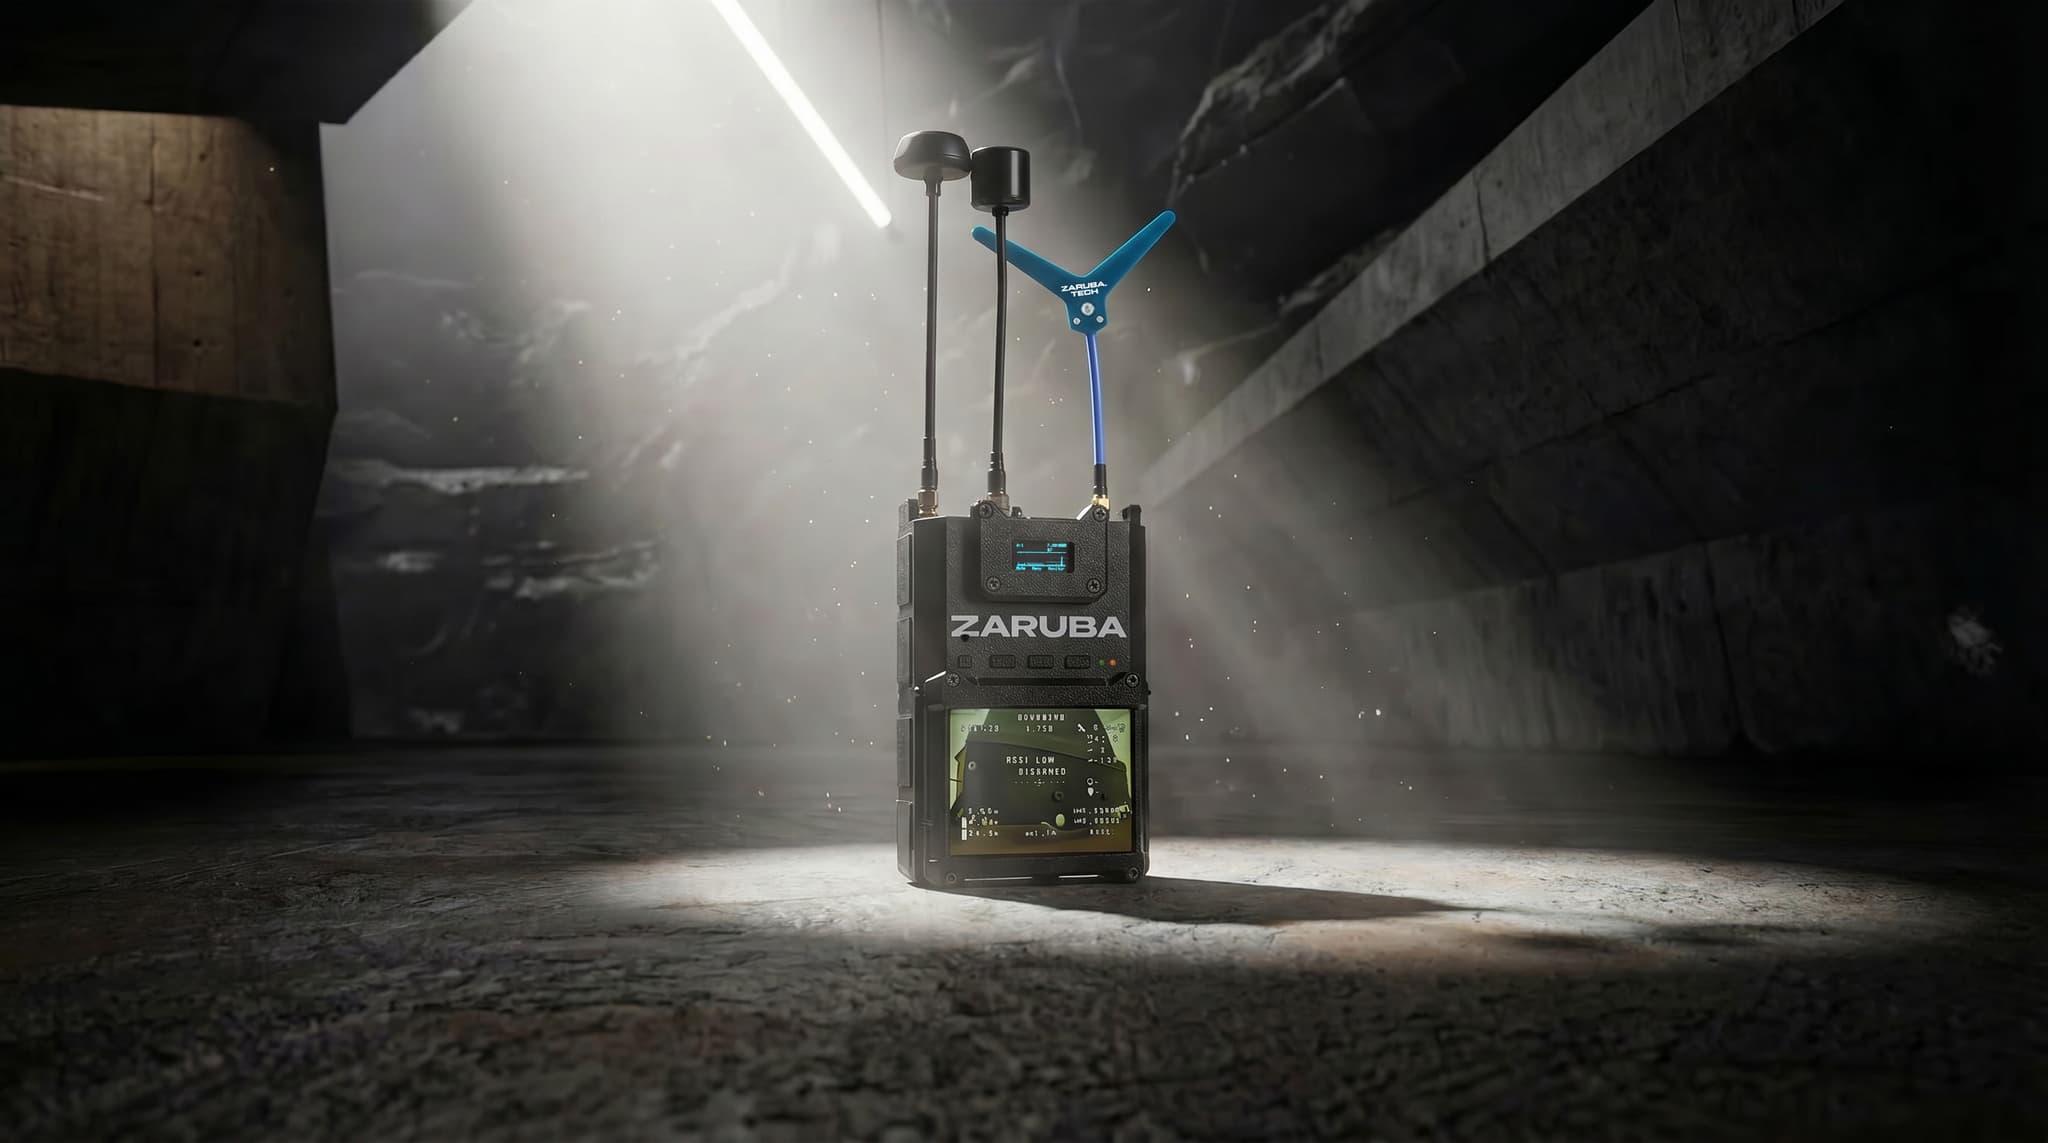
El detector Zaruba A3, por ejemplo, es un dispositivo de detección pasiva por RF diseñado para monitorear bandas de RF seleccionadas, asociadas con la actividad de drones. Su factor de forma portátil le permite funcionar como una capa de detección móvil, en lugar de un reemplazo del radar fijo, EO/IR u otros sistemas.
Trabajar con Zaruba Tech le brinda acceso directo a la experiencia en ingeniería del fabricante del Zaruba A3 y a soporte técnico. Esto puede ayudarlo a personalizar las soluciones de detección de drones según requisitos operativos específicos e integrarlas en arquitecturas contra-UAS ya existentes.